
Een innovatieve, koppeling-gedreven antropomorfe robothand integreert alle componenten die nodig zijn voor bediening en tast, en is tegelijk zeer behendig. Het kan hiervoor rekenen op 20 gewrichten, 34 N aan kracht in de vingertoppen, tastsensoren, compacte afmetingen en een gewicht van slechts 1 kg, zonder nood aan bijkomende onderdelen. Zo kan de hand van op een commercieel verkrijgbare robotarm allerlei taken met alledaags gereedschap uitvoeren.
Robothanden bestaan al enige tijd. Ze kunnen, net zoals mensenhanden, ingezet worden voor tal van taken, waarbij ze een hoge flexibiliteit bieden. Om echter geïntegreerde handen te ontwikkelen zonder bijkomende aandrijvingsonderdelen, terwijl de belangrijkste functies zoals handigheid en grijpkracht op het niveau van een mens behouden blijven, is nog steeds een hele uitdaging. De aandrijf-onderdelen maken het bovendien moeilijk dergelijke handen in bestaande robotarmen te integreren, waardoor hun toepasbaarheid beperkt is. Op basis van een koppeling-gedreven mechanisme ontwikkelden een aantal universiteiten en onderzoeksinstellingen in Zuid-Korea een nieuwe robothand die deze hindernissen overwint.
Complexiteit van de hand
De combinatie van kracht, wendbaarheid en compactheid, die nodig is om alledaagse taken met eenvoudige bewegingen uit te voeren zoals mensen dat kunnen, blijft een hele uitdaging voor robotontwikkelaars. Heel wat van de robothanden die tot nu toe ontwikkeld werden, zijn bovendien beperkt in algemeen gebruik door hun hoge kosten, te wijten aan complexe productieprocessen en moeilijkheden bij onderhoud.
De menselijke hand en haar mogelijkheden zijn een complex gegeven voor automatisering: dit lichaamsdeel telt maar liefst 54 botten (van de 206 in het menselijke lichaam) en de spierstructuur om het te besturen is extreem complex. Bovendien zijn de tactiele bloedlichaampjes in de menselijke hand, die instaan voor de tast en bijdragen in de uitvoering van delicate taken, vooral aanwezig in de vingertoppen. Om deze functies in robots te implementeren is een behendige, antropomorfe robothand noodzakelijk.
De Zuid-Koreaanse onderzoekers konden op dit vlak een mogelijke doorbraak realiseren met de ontwikkeling van een robothand die typisch menselijke handelingen kan uitvoeren. De robothand ILDA ('Integrated Linkage-driven Dexterous Anthropomorphic') kan gebruikt worden op zowat elke robotarm om taken waarvoor menselijke vaardigheden vereist zijn uit te voeren.
Noodzakelijke componenten
De onderzoekers begonnen hun ontwikkeling met een bevraging over de sterktes en zwaktes van bestaande robothanden en analyseerden de verschillende mechanismen vandaag op de markt: met directe motoraandrijving, pees-aangedreven en koppeling-aangedreven. Ze stelden een lijst op van kenmerken waarvan men geloofde dat een hand moet beschikken en concludeerden dat volgende kenmerken van belang zijn in robothanden: behendigheid, kracht in de vingertoppen, een hoge graad van controleerbaarheid, stuurbaarheid, robuustheid, lage kost, weinig onderhoud en compactheid. Daarnaast is het nodig dat alle onderdelen en functies in de hand zijn ingebed.
Zo kwamen ze tot een ontwerp dat de noodzakelijke componenten omvat voor beweging en aanraking. De ILDA-robothand is 218 mm lang en heeft een gewicht van 1,1 kg, licht genoeg om de hand op een robotarm te bevestigen. Het ontwerp is voorzien van 20 gewrichten en 15 verschillende vrijheidsgraden. Net zoals het geval is bij een menselijke hand, heeft de robothand vier vingers en een duim, elk voorzien van drie gewrichten. De vingers worden bewogen via de actuatoren die geïntegreerd zijn in de handpalm. Ze zijn in staat een kracht van 34 N te leveren. De hand heeft een payload van 18 kg. De ILDA-robothand staat volledig op zichzelf, wat betekent dat ze met zowat elke robotarm op de markt kan gecombineerd worden, zonder de nood aan bijkomende onderdelen zoals een voorarm.
Toepassing in industrie en daarbuiten
De onderzoekers hopen dat de nieuwe hand uitgebreid gebruikt zal worden voor onderzoek en in de industrie, omwille van haar functionaliteit en lagere kosten. De robothand kan bruikbaar zijn voor industriële robots die samenwerken met mensen, maar ook voor robots die precisietaken doen en hierbij objecten hanteren die typisch voorbehouden zijn voor mensen.
De onderzoekers testten de robothand voor verschillende handelingen: het platdrukken van een blik, knippen van een blad papier met een schaar, voorzichtig vastnemen van een ei zonder het te breken, maar ook voor het verwijderen van een film van een microchip, het manipuleren van een tennisbal, het optillen van een zwaar object en zelfs het gebruiken van een pincet om kleine voorwerpen op te nemen. Ook zou ze ideaal zijn voor toepassingen als het aanbrengen van chips op een printplaat, maar even goed behoort het bereiden van maaltijden tot de mogelijkheden. De combinatie van kracht, behendigheid en compactheid kan heel goed van pas komen bij industriële robots die samenwerken met mensen via meerdere robotarmen: omwille van de kleinere afmetingen verhoogt de veiligheid in de interactie met de operator.
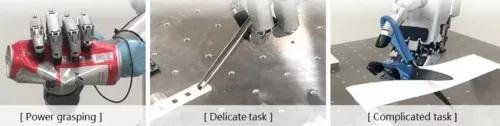
Om de performantie van de hand te evalueren, werden verschillende experimenten uitgevoerd. Zo waren er experimenten om de mogelijkheden te bepalen door alledaagse taken na te bootsen
(Bron: Nature Communications)
Ontwikkeling en structuur van de robothand
Om over de vereiste kenmerken te beschikken werd een specifiek vingermechanisme ontwikkeld voor de robothand. Het mechanisme werd geconstrueerd via de combinatie van parallelle en seriemechanismen, om zo verschillende vrijheidsgraden in de bewegingen te realiseren. De krachtgevoeligheid van de hand werd verzekerd door een zesassige kracht/koppel-sensor aan de vingertop toe te voegen. Zo beschikt de robothand over 15 bewegingsgraden en 20 gewrichten. Bijzondere aandacht werd besteed aan de printplaatlay-out en bedrading om de compactheid van de elektronica te garanderen. Alle motoren werden in de handpalm geïntegreerd, zodat de hand makkelijk op een algemene robotarm kon worden bevestigd.
Er werd een koppeling-aangedreven robotvingermechanisme ontwikkeld ter grootte van een mensenvinger.
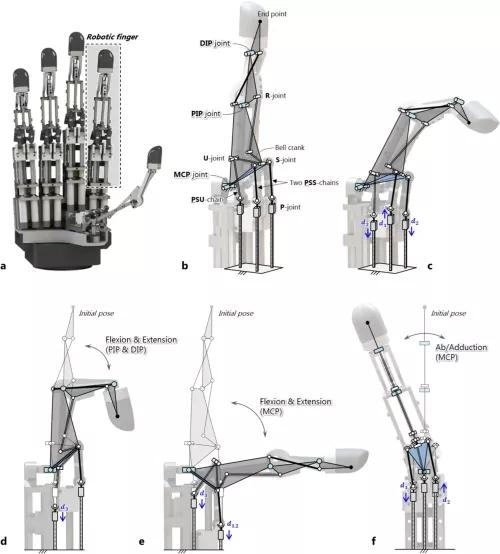
a. mechanisme van de robothand, b. kinematische structuur van de vinger, c. beweging met drie vrijheidsgraden via drie lineaire bewegingen, d.-e. buigen en strekken van de verschillende vingergewrichten (PIP, DIP, MCP), f. abductie en adductie van het vingerbasisgewricht (MCP)
(Bron: Nature Communications)
Ook het werkbereik van de ontwikkelde vinger is zeer gelijkaardig aan die van een menselijke vinger.
De volledige structuur van de antropomorfe robothand bestaat uit vijf vingers met elk drie gewrichten en vingertoppen, en een handpalm, zoals de menselijke hand. De vingertoppen zijn voorzien van sensoren. In het palmgedeelte zijn drie motoren voorzien, drie koppelingen, drie kogelomloopspindels om lineaire bewegingen mogelijk te maken, drie geleidingen voor lineaire beweging (LM) en een vingerkader. Alle vingers werden ontworpen met dezelfde structuur, alleen de lengte is verschillend. Dit modulair concept leidt tot een kostenreductie, wat het gebruikspotentieel kan verhogen.
Bij de realisatie van het boven beschreven koppeling-aangedreven mechanisme werden volgende factoren in acht genomen: de selectie en configuratie van onderdelen met gepaste (beperkte) afmetingen om de gewenste beweging te bereiken, een structuur voor efficiënte krachtoverbrenging om de wrijving tussen de assemblageonderdelen tot een minimum te beperken, en een eenvoudige productie en assemblage.
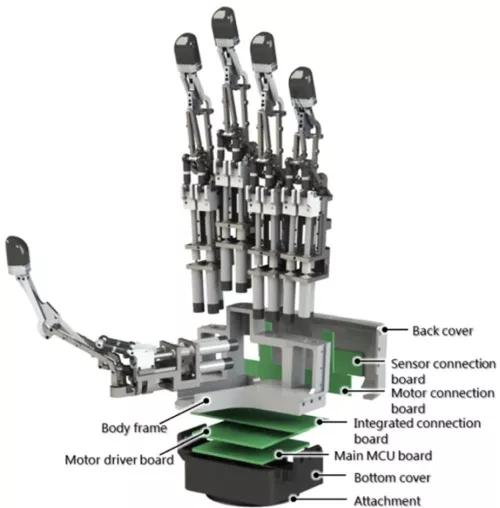
Configuratie van de ILDA-hand: vijf vingers, drie verbindingsplaatjes, een motorsturingsplaat en een MCU-moederbord
(Bron: Nature Communications)
Voor praktisch gebruik van de hand zijn de configuraties van bedrading en printplaten zeer belangrijk. Ondanks de ontwikkeling van een efficiënte robothand kan het gebruik ervan beperkt zijn als de elektronische componenten niet correct zijn geconfigureerd. Een compacte bedrading van verschillende motoren en sensoren is dus nodig. Bij de ILDA-hand zijn alle onderdelen voor krachtoverbrenging en motoren geïntegreerd in de handpalmzijde. De vijf F/T-sensoren zitten op elke vingertop en de sensorbedrading werd zo afgewerkt dat deze de beweging van de vingers niet verstoort.
Evaluatie performantie
Om de performantie van de hand te verifiëren werden de behendigheid binnen de werkruimte, de kracht aan de vingertoppen en de tastcapaciteiten geëvalueerd. De maximale kracht uitgeoefend door de vinger bleek 28 N in uitgestrekte positie te zijn en 34 N in gebogen positie. De kracht aan de vingertop in combinatie met de tastcapaciteit tonen het potentieel van de robothand om delicate taken uit te voeren met behulp van krachtregeling.
Verschillende experimenten werden uitgevoerd om de betrouwbaarheid en robuustheid van de ontwikkelde hand te verifiëren, waaronder een duurtest, de mogelijkheid om over een lange tijd te grijpen, een herhaalbaarheidstest, een test met een hoge payload en een test van opwarming/stroom. Deze eigenschappen zijn belangrijk voor een brede inzetbaarheid van de hand.
Om te verifiëren dat de hand gereedschappen kan hanteren, werden experimenten uitgevoerd waarbij de hand bevestigd werd aan een commercieel verkrijgbare manipulatierobot. De experimentele omgeving omvatte de robothand en een commerciële robotmanipulator, UR-5 (Universal Robots), en een desktop-PC als sturing. De UR-5 heeft een payload van 5 kg en wordt gestuurd door een controller die de hand synchroniseert via digitale input/output-signalen. Om opdrachten aan de hand door te geven en data van de encoder en sensoren te vergaren, werd gebruik gemaakt van MFC-programmering. Om de beweging van de hand en de gemeten krachten bij contact te volgen, werd gebruik gemaakt van OpenGL als programmeerinterface over de platformen heen.
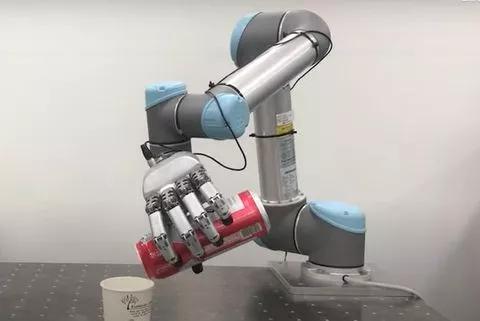
Grijptest met de robothand bevestigd op een commercieel verkrijgbare robotarm
(Bron: Nature Communications)
Op volgende webpagina vindt u verschillende filmpjes over de robothand en van de testen die ermee uitgevoerd werden: https://techxplore.com.


