

Le consortium WILLOW teste des technologies de surveillance de la corrosion à la pointe de la technologie, qui permettront de réduire drastiquement les coûts de maintenance et d’inspection.
Des expériences menées sur les fonds marins aux inspections à l'aide de drones, le projet financé par l'UE progresse déjà avec des essais sur le terrain portant sur l'estimation des charges, la dégradation des revêtements et la corrosion par piqûres sur la plateforme Blue Accelerator à Ostende, en Belgique.
WILLOW, «Wholistic and Integrated Digital Tools for Extended Lifetime and Profitability of Offshore Wind Farms» qui signifie «Outils numériques holistiques et intégrés pour prolonger la durée de vie et la rentabilité des parcs éoliens offshore », vise à mettre en place un système intégré qui fournira aux exploitants de parcs éoliens offshore une stratégie de réduction de la production basée sur les données et open source, tenant compte de l'état de santé des installations. Doté d'un budget de 5,8 millions d'euros accordé dans le cadre du programme Horizon Europe, il devrait contribuer à réduire de 50 % les coûts d'inspection, à prolonger de 5 ans la durée de vie des parcs éoliens offshore, à réduire de 4 % la pollution sonore et à diminuer jusqu'à 10 % le LCOE (coût actualisé de l'énergie), entre 3,5 et 4,5 €/MWh.
L'un des principaux cas d'utilisation du projet WILLOW est le Blue Accelerator coordonné par par POM West-Vlaanderen, une plateforme d'innovation et de démonstration maritime basée sur une structure monopile, située à 500 mètres au large d'Ostende, en Belgique. Dans ce contexte, l'un des principaux objectifs du projet est d'étudier l'utilisation de mesures électrochimiques pour détecter la corrosion par piqûres, une forme particulièrement agressive de corrosion qui pénètre la surface du matériau et crée des concentrations de contraintes locales, qui sont des facteurs critiques dans la durée de vie en fatigue des structures offshore. Cette tâche sera menée par SIRRIS, car il n'existe actuellement aucun capteur commercial capable de mesurer efficacement ce type de corrosion.
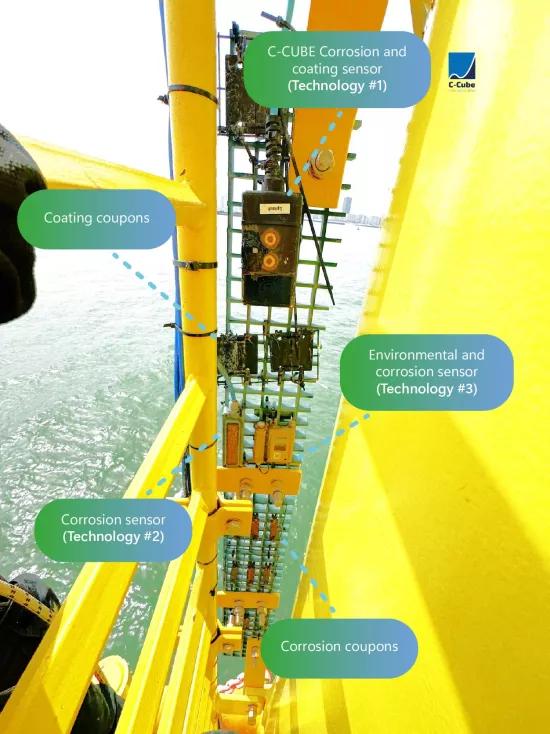
Un autre objectif consiste à améliorer notre compréhension générale des taux de corrosion et de dégradation des revêtements en mer afin de faciliter le développement de modèles de prévision. Pour atteindre cet objectif, des capteurs commerciaux (MetriCorr) ont été installés sur le monopieu Blue Accelerator, plus précisément dans les zones d'éclaboussures, de marée et immergées. Jusqu'à présent, les capteurs n'étaient déployés que dans la zone immergée, à l'intérieur et à l'extérieur du monopieu. Ces capteurs commerciaux sont conçus pour surveiller les taux de corrosion uniformes (sur la base du principe de la résistance électrique) ainsi que les conditions environnementales telles que l'état d'immersion, la conductivité de l'eau et la température. En outre, des capteurs de corrosion et de dégradation des revêtements, dont la conception a été optimisés et produits par le partenaire du projet C-Cube, ont également été installés sur le monopieu dans toutes les zones. Le capteur C-Cube est basé sur des principes de mesure électrochimique, grâce auxquels nous souhaitons étudier si des informations supplémentaires sur les processus actifs de corrosion et de dégradation des revêtements peuvent être obtenues.
De plus, des coupons de corrosion et de revêtement ont été installés sur l'accélérateur bleu en janvier de cette année. Ces coupons ont été placés à divers endroits : dans la zone d'éclaboussures, la zone de marée et la zone submergée, à l'intérieur et à l'extérieur du monopieu. L'objectif de leur placement dans différents environnements est d'évaluer comment les processus de corrosion affecte les matériaux dans des conditions d'exposition variables. Après plusieurs mois d'exposition, les premiers résultats fournissent des informations cruciales pour le développement de capteurs de corrosion. Il s'agit notamment de preuves de piqûres sévères dans la zone d'éclaboussures, d'une corrosion nettement plus avancée dans la zone tidale et la zone submergée externe par rapport à la zone interne, et d'une corrosion principalement uniforme dans la zone submergée.
Une autre expérience clé du projet est un essai de corrosion à l’interface eau-sédiment (mudline), réalisé à environ 20-30 mètres du site Blue Accelerator. La zone où le monopieu pénètre dans le fond marin est critique en raison des charges structurelles, mais elle reste largement non surveillée en raison des difficultés d'inspection et des données limitées disponibles en dessous de l’interface eau-sédiment. Le comportement de la corrosion dans cette zone est encore mal compris, en particulier en ce qui concerne la corrosion induite par des micro-organismes (MIC) et la dégradation potentielle du revêtement causée par les piqûres et l'érosion du fond marin.
Avec le soutien d'Antwerp Underwater Solutions, un tube de 193,7 mm de diamètre et de 2,5 m de long a été installé en avril à une profondeur de 30 à 40 cm sous le fond marin. Le tube initial a été installé sans capteurs par mesure de précaution afin de réduire les pertes potentielles, compte tenu du coût élevé du déploiement de capteurs en cas d'échec de l'expérience. L'installation initiale ayant été couronnée de succès, un deuxième tube équipé de capteurs sera installé en septembre 2025. À l'intérieur de ce deuxième tube, des capteurs de corrosion uniforme, dont l’un a été spécifiquement développé pour cette application par le partenaire C-CUBE, seront fixés à l'extrémité inférieure, enfouis dans les sédiments, afin de surveiller la corrosion dans cet environnement difficile et inobservable.
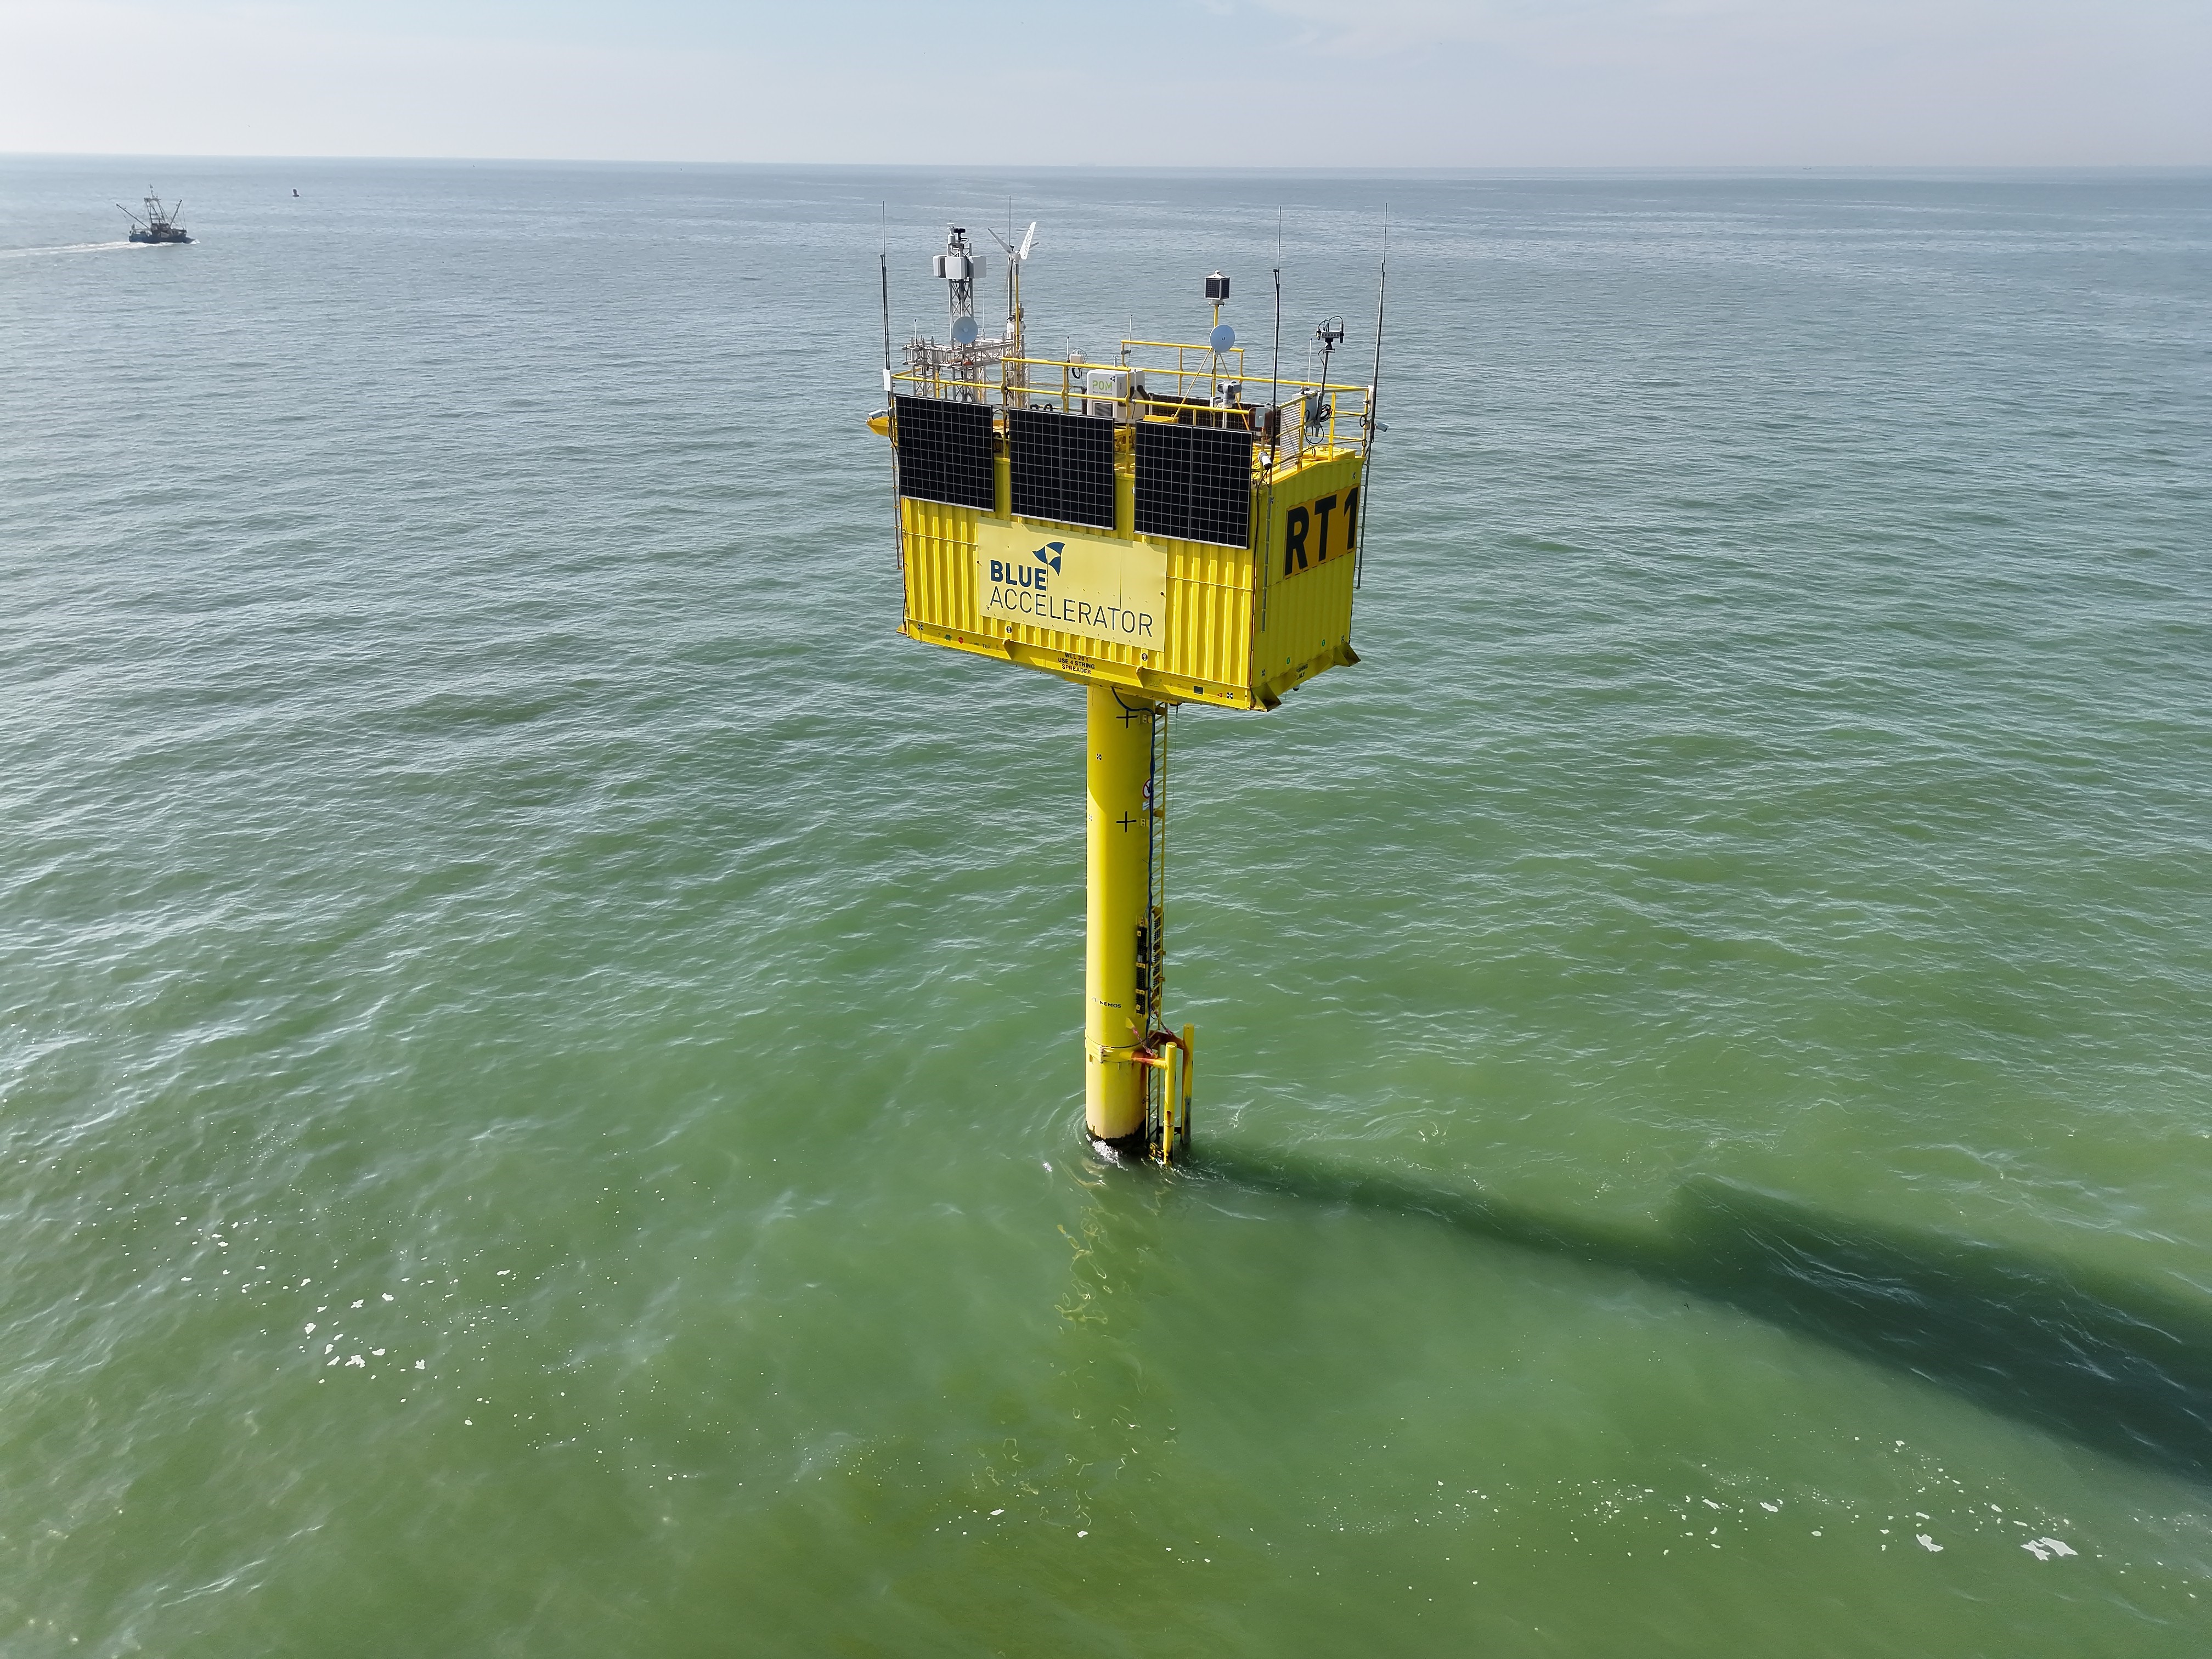
Enfin, au cours de la dernière semaine de juin, des essais en vol ont été réalisés à l'aide d'Hyperion, le drone propriétaire d'Alerion, qui a récemment été équipé d'une caméra thermique. L'objectif était de capturer des données thermographiques afin d'alimenter l'entraînement d'un modèle d'IA pour la détection des dommages causés par la corrosion. Deux types d'inspections ont été effectués dans le Blue Accelerator. Le premier consistait en des vols verticaux depuis le niveau de la mer jusqu'au sommet du pôle. Le second consistait en une ascension en spirale autour du pôle, en volant en cercles depuis le niveau de la mer jusqu'à l'extrémité supérieure du pôle. Dans les deux cas, des images thermiques et RVB ont été capturées avec succès.
WILLOW rassemble 12 partenaires issus de 5 pays européens (Espagne, Belgique, Pays-Bas, Norvège et Allemagne) : CEIT (coordinateur), 24SEA, ALERION, BASQUENERGY Cluster, C-CUBE, FLANDERS MAKE, NORTHER, SIRRIS, SINTEF, TSI, VUB et WÖLFEL. Pour plus d'informations sur le projet, rendez-vous sur le site officiel : www.willow-project.eu, suivez la page LinkedIn @WILLOW Project EU et regardez la vidéo officielle.
Découvrez le projet WILLOW
Cet article fait partie du projet européen WILLOW, qui mise sur une surveillance avancée de la corrosion et des outils numériques pour prolonger la durée de vie des parcs éoliens offshore, réduire de moitié les coûts de maintenance et augmenter l'efficacité énergétique.
La Newsletter WILLOW est disponible !
Souhaitez-vous suivre l'évolution du projet WILLOW ?


